




从机械接口重新思考大型光伏电站的机器人施工
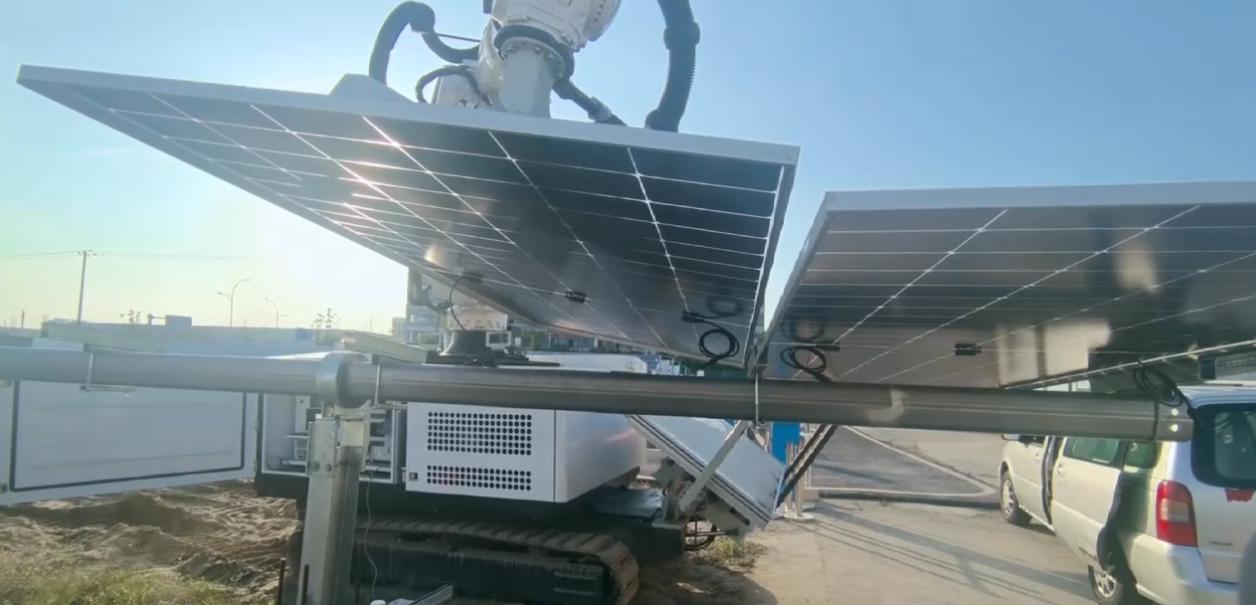
过去几年,大尺寸组件、偏远荒漠项目、劳动力紧张和施工安全要求,推动了光伏安装机器人的发展。现在的设备已经能够在大型地面电站完成自动导航、组件抓取、空间翻转、识别定位和铺放。2026年初,阿布扎比1.5GW PV3项目公开宣布配置25台安装机器人,计划完成超过200万块组件的铺装。机器人进入吉瓦级项目,已经从概念验证走到了实际应用。
但行业在描述这些设备时,常常把"组件已经放到支架上"与"组件已经完成机械安装"混为一谈。对项目而言,两者之间还有一步:组件是否已经可靠锁定,是否满足结构、电气和长期运行要求,以及这一状态能否被机器自动确认。
如果组件到位以后,仍需工人寻找压块、放置螺栓、扶正螺母、使用扭矩工具并逐点检查,那么机器人解决的主要还是搬运问题,没有解决完整安装问题。机器人节省了重体力劳动,却未必消除了分散、难标准化的现场操作。
最后一道连接能否闭环
传统光伏安装体系是围绕人工施工逐步形成的。压块、螺栓和螺母对熟练工人而言并不复杂,但对机器人却意味着多目标识别、小零件供给、工具切换、孔位寻找、扭矩控制、交叉螺纹识别以及最终复检。每增加一个散件和一次独立动作,系统集成难度、故障概率和节拍波动都会上升。
大型光伏电站正在进入机器人施工阶段。但机器人能够抓取、搬运和放置组件,不等于已经完成安装。自动化能否闭环,很大程度上取决于组件与结构之间最后那一道机械接口。
光伏机器人下一阶段需要从单台设备的自动化,走向组件、支架、机械接口和施工流程的系统设计。问题也从"怎样让机器人模仿工人安装",变成了"怎样重新设计接口,让机器人不需要模仿这些人工动作"。
这一方向并非今天才出现。2021年,笔者在索比光伏网发表《模块化光伏系统势在必行》,提出将组件、支架、机械接口与安装装备作为系统来设计,并指出"神奇边框"适合自动化设备安装。2023年SNEC前后,MagicFrame又以"神奇边框"的名称面向行业公开展示;取消传统压块、螺栓、减少零件、便于对位等特点,也开始被置于未来智能安装的背景下讨论。当时更多是面向未来的设计判断;如今机器人开始进入大型地面电站,这一判断需要转化为可测量、可验证的工程接口要求。
一次没有完成的测试
我们曾与国内一家机器人公司进行过一次新型组件接口的初步适配测试。机器人能够抓取组件,也能够移动到目标区域,但在最后接合阶段,设备不能让组件保持所需的小角度侧向进入并完成后续旋转锁定,因此没有完成安装。
这次测试没有产生一段"成功安装"的展示视频,却提供了更有价值的工程认识:问题并不只是定位精度。机器人本体可能具有多个自由度,但在实际支架附近,吸盘架的刚度和尺寸、机械臂的可达空间、组件与支架的碰撞边界、动作程序以及力控方式,都会限制最后几厘米的装配轨迹。
因此,对机器人安装能力的评价不能停留在"重复定位精度达到多少毫米"。更需要关注的问题是:它能否执行接口所要求的受约束动作,能否容忍现场误差,能否感知接触和锁定,并在没有完全接合时安全退出和重试。
机器人友好的机械接口
一个面向机器人的组件—结构接口,至少应当具备以下特征:
1. 没有需要机器人单独寻找、拾取和供给的散装紧固件;
2. 具有足够的捕获范围,允许组件和支承结构存在合理的位置及角度误差;
3. 通过导向面、斜面或局部顺应实现被动自对中;
4. 安装动作连续、单一,尽量减少工具切换和多点重复操作;
5. 接合过程中所需的力和力矩处于稳定、可测量的范围;
6. 完全锁定具有清晰且可被视觉、位移、力或电子信号识别的状态;
7. 遇到异常时能够退出、复位和重新安装,不会损伤组件或结构。
这里的"简单动作"不一定意味着只能垂直向下放置。小角度侧倾、先捕获一侧再旋转落下,也可以是稳定而可编程的动作。问题在于这个轨迹是否具有足够的容错性,是否避免碰撞,是否能够通过末端执行器的少量顺应来吸收误差。
更好的接口,也可以让机器人安装更简单
光伏自动化不应只要求机器人变得越来越复杂。机械接口每减少一个散件、一个工具和一次独立紧固动作,就可能减少一组传感器、一套供料机构和一种失败模式。与其用昂贵的机器视觉和多功能机械手去复制人工,不如先消除那些只因人工施工历史而存在的步骤。
这也意味着机器人公司、组件企业和支架企业不能各自优化自己的产品,然后到项目现场才尝试拼接。高效的系统应从动作序列出发,反向确定组件边框、支架承托面、接口几何、末端执行器和检测方法。机器人应该成为结构系统设计的输入条件。
固定及跟踪支架,需要同一套接口逻辑
对于固定支架,机器人的主要挑战是连续、快速地完成重复安装;对于跟踪支架,还要面对扭矩管或桁架的位置变化、局部挠度、坡地误差和不同安装姿态。两类系统的结构形式不同,但都需要一个清晰的组件接口边界。
如果同一种组件接口能够适配固定倾角、跟踪支架以及不同的结构套件,机器人就不必为每个项目重新学习全部安装动作。组件、接口和结构系统可以像平台一样组合,项目现场则从大量零部件的逐项装配,转向更少步骤、更容易验证的系统部署。
MagicFrame提供了一条路径
笔者及团队长期在ModuRack和美奇绿色能源(苏州)有限公司开展光伏结构系统开发。MagicFrame™是一种取消传统压块和散装紧固件的组件机械接口,初衷是降低点载荷、减少安装零件,并在组件与不同结构之间建立模块化界面。由此,我们开始探索其机器人安装。
前述测试说明,取消螺栓并不等于完成机器人自动化安装。MagicFrame减少了散件和拧紧动作,但接合轨迹仍需与机器人末端执行器、侧倾能力、力控及现场容错一起验证。更准确的阶段判断是:虽然尚未完成实际项目验证,但它为机器人完整安装提供了一条更有潜力的路径。
MagicFrame提供这个路径,也提出了更重要的行业命题:组件与支架之间能否逐步形成机器可识别、可容错、可锁定、可验证的机械接口原则。只有接口层开始标准化,机器人企业才能避免为每一种组件、支架和压块系统重新开发一套安装方法。
下一步是建立联合验证
机器人完整安装是否成立,应当由可重复的工程指标来回答,而不只是由一段流畅的视频来证明。下一阶段至少应当测试:
1. 允许的位置误差、角度误差和初始捕获范围;
8. 侧向进入、旋转落下或其他接合轨迹的可达性与碰撞边界;
9. 接触力、插入力、锁定力矩及组件受力;
10. 首次连接成功率、失败后的自动识别和重新尝试能力;
11. 从取片到锁定确认的完整周期,以及整个过程是否无需人工介入。
有意义的合作,是双方围绕最简单、最可靠的现场动作进行调整。必要时,可以在吸盘末端增加小角度被动转轴或顺应机构;也可以继续扩大接口捕获范围、缩小必要侧倾角,让机械臂和接口在中间相遇。
机器人需要完成完整安装
公用事业级光伏已经证明机器人能够进入实际项目。接下来的问题是,整个结构系统是否愿意为机器人重新设计最后一步。
当机器人能够完成抓取、定位、机械锁定和状态确认,并把每一块组件的安装结果记录下来,自动化就形成了闭环。届时,机器人带来的价值也将超越减少搬运人员,包括提高安装一致性、形成可追溯的质量记录,并重新定义大型光伏电站的施工组织方式。
机器人不应只把组件放到位;组件接口也不应继续要求机器人模仿人工拧紧。机器人、组件和结构接口,需要从一开始就作为一个完整系统来设计。
作者简介| 袁建中(Jian Yuan)博士,ModuRack创始人兼CEO、美奇绿能创办人、MagicFrame发明人、光伏结构系统开发者;侯雪东,美奇绿能大项目合伙人。



